- 結論
- なぜ今、ホテル現場で単独ロボットから「フィジカルAI・マルチロボティクス」への移行が必要なのか
- 【ファクト分析】NTT西日本とアイリスオーヤマの実証実験が示すホテルの未来
- 単一機能ロボット vs マルチロボティクスプラットフォーム連携比較表
- ホテル現場におけるフィジカルAI・ロボット連携導入のデメリットとリスク
- フィジカルAI統合プラットフォーム導入判断チェックリスト(Yes/No)
- ホテルにおける「ロボット・フィジカルAI連携」運用の具体的4ステップSOP
- 執筆者の考察(FactとOpinionの分離)
- よくある質問(FAQ)
- Q1. 異なるメーカーの清掃ロボットと案内ロボットを一緒に連動させることは本当に可能ですか?
- Q2. 既存の防犯カメラをそのままフィジカルAIのVLM解析に利用できますか?
- Q3. エレベーターが古くてもロボットのフロア間移動連携はできますか?
- Q4. ロボットがお客様や子供に接触して怪我をさせるリスクはありませんか?
- Q5. ネットワークが一時的に切断された場合、ロボットはどう動きますか?
- Q6. 小規模なビジネスホテルでも統合プラットフォームを導入する価値はありますか?
- Q7. 導入費用はどれくらいで回収(ROI)できる見込みですか?
- Q8. フィジカルAIの解析精度は、照明が暗い夜間のロビーでも維持されますか?
結論
ホテル業界における人手不足解消の切り札として、現実世界の映像や環境を認識して自律動作する「フィジカルAI」と、メーカーの異なるロボットや館内設備を一元制御する「マルチロボティクスプラットフォーム」の導入が急速に注目を集めています。従来の「単機能なロボットの個別導入」では、搬送・清掃・警備がサイロ化(孤立化)し、エレベーター連携や監視カメラとの情報共有ができないという壁が存在しました。最新の統合基盤を活用することで、防犯カメラの映像解析からAIが自動で清掃・搬送指示を出し、異なるメーカーのロボット同士が自動で協調作業を行うオペレーションが可能となります。本記事では、2026年時点における最新の検証事例をもとに、現場導入の判断基準と具体的な運用SOPを徹底解説します。
なぜ今、ホテル現場で単独ロボットから「フィジカルAI・マルチロボティクス」への移行が必要なのか
観光庁が公表した「宿泊旅行統計調査」の推移や経済産業省の「DXレポート」が指摘するように、ホテル・旅館業界における深刻な労働力不足は構造的な課題となっています。これまで多くのホテルが清掃ロボットや配膳ロボットを単体で導入してきましたが、現場では「ロボットごとに操作画面や管理システムが異なり、かえって業務が増えた」「エレベーターと連動しないためフロアを跨いだ移動ができない」「監視カメラで汚れを発見しても、清掃ロボットへ指示を出すのは結局人間である」といった運用上の課題が浮き彫りになっていました。
このような課題を打破する概念が「フィジカルAI」と「マルチロボティクスプラットフォーム」です。理解を深めるために、重要な専門用語の定義を整理します。
専門用語の注釈と概念の整理
フィジカルAI(Physical AI):デジタル空間上のデータ処理にとどまらず、ロボットやカメラ、各種センサーなどのハードウェアを通じて現実世界の物理環境をリアルタイムに認識し、自律的な判断と行動を行うAI技術の総称。
VLM(Vision-Language Model / 視覚言語モデル):画像や映像の視覚情報とテキスト(言語)情報を同時に理解し解析するAIモデル。防犯カメラの映像から「ロビーのソファ脇に液体がこぼれている」といった状況を言語として認識できる。
LLM(Large Language Model / 大規模言語モデル):大量のテキストデータから文脈を理解し、高度な自然言語処理を行うAI。VLMが認識した現場状況に基づき、「どのロボットをどう動かすべきか」の作業指示や優先順位を判断する役割を果たす。
VLA(Vision-Language Action / 視覚・言語・行動モデル):視覚情報と言語指示を受けて、ロボットアームや移動機構の具体的操作手順・行動指令をダイレクトに生成・実行する先端モデル。
マルチロボティクスプラットフォーム:メーカーや仕様が異なる多様なロボットや、エレベーター・自動ドア・防犯カメラなどの各種館内設備をクラウド上で一元的に接続・管理し、高度な連携制御を可能にする統合システム基盤。
【ファクト分析】NTT西日本とアイリスオーヤマの実証実験が示すホテルの未来
一次情報として、NTT西日本株式会社とアイリスオーヤマ株式会社が2026年11月16日に公式発表した共同実証の成果は、ホテル業界のロボット活用における大きな転換点を示しています。
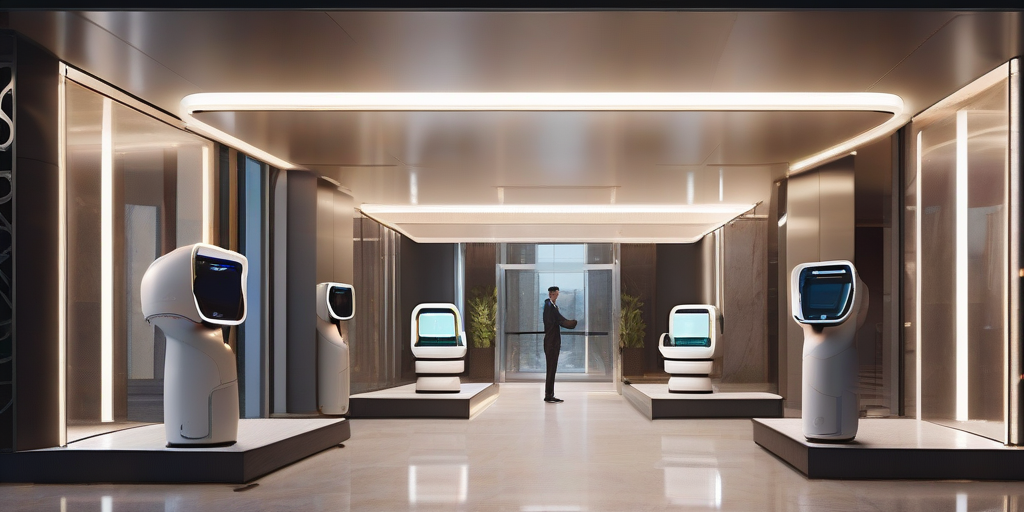
両社は統合管理システム「マルチロボティクスプラットフォーム」を活用し、フィジカルAI(VLM・LLM・VLA)を介した設備・ロボット連携の技術的成立性を実証しました。具体的には以下の仕組みが構築されています。
1. 施設内に設置されたセキュリティカメラの映像をVLMがリアルタイムで解析し、館内の最新状況(ゴミの落ち具合や混雑度、設備の異常)を把握。
2. その解析結果を受けてLLMが適切な作業指示を生成し、アイリスオーヤマのDX清掃ロボット「JILBY(ジルビー)」へ自動的に発注。
3. 異種メーカーのロボット連携として、清掃ロボット「JILBY」と、NTT西日本が取り扱うugo製のヒューマノイドロボット「ugo Nova」がプラットフォーム上でリアルタイムに情報共有。両者が役割を分担し、搬送・案内・清掃を協調して自律実行。
これにより、従来はスタッフが館内を見回り、ロボットを個別に手動起動していた業務が、カメラ検知からAI判断、異種ロボットの連動発進まで完全自動化される未来が現実的なものとなりつつあります。
編集長!防犯カメラとAIが連動して、勝手にロボットたちが掃除や見回りをしてくれるなんて凄すぎませんか?これなら夜間のフロントや清掃スタッフを大幅に減らせそうですね!
確かに素晴らしい技術だけど、飛びつく前に注意が必要だよ。館内のWi-Fi環境やエレベーターの通信連携(API規格)、現場スタッフの緊急介入手順(SOP)が整っていなければ、現場のトラブル対応が増えて逆効果になることもあるんだ。
なるほど…ただロボットを入れるだけじゃなくて、通信インフラやオペレーションの全体設計が鍵になるんですね!
単一機能ロボット vs マルチロボティクスプラットフォーム連携比較表
従来の「ロボット単体導入」と「フィジカルAI+マルチロボティクスプラットフォーム連携」の違いを、ホテル運用の観点からまとめました。
| 比較項目 | 従来の単一ロボット導入 | フィジカルAI+マルチ統合プラットフォーム |
|---|---|---|
| システム管理 | ロボットごとに専用アプリ・管理画面がバラバラ | 単一のクラウドダッシュボードで一元管理 |
| 設備連携(エレベーター・扉) | 個別改造が必要(高コスト)またはフロア移動不可 | プラットフォームを解して共通標準APIで一括連携 |
| タスク発動のきっかけ | 人間のスタッフによるタイマー設定または手動操作 | 監視カメラ(VLM)やセンサーによる自動検知・自動発注 |
| 異種ロボット協調 | 不可能(互いの位置情報を認識できない) | 清掃ロボ×搬送ロボ×警備ロボが位置と役割を相互補完 |
| 初期導入コスト | 比較的低い(本体購入・リースのみ) | 高い(統合プラットフォーム契約・カメラ/設備API構築) |
| 長期的な省人化効果 | 限定的(人の介入作業が残る) | 非常に高い(巡回・清掃・初期対応の完全自動化) |
ホテル現場におけるフィジカルAI・ロボット連携導入のデメリットとリスク
本テクノロジーの導入には極めて高い省人化メリットがある一方、客観的に評価すべきコストや運用負荷、失敗リスクが存在します。
1. 初期投資(CAPEX)とネットワークインフラ更新負荷
プラットフォームの導入費用に加え、館内全域をカバーする通信遅延のないWi-Fi 6/ローカル5G環境の整備が必要です。また、エレベーター制御システムやセキュリティカメラをクラウドAPIに接続するための設備工事費用が発生し、築年数が経過したホテルでは大規模な改修が必要となる場合があります。
2. ネットワーク障害・システムダウン時の運用麻痺
すべてのロボットとカメラがクラウド上で連携する設計上、館内ネットワークの障害やクラウドサービスの通信断絶が発生した場合、全ロボットが動作停止するリスクを孕んでいます。システム障害時の代替オペレーションを事前に定めておくことが不可欠です。ネットワーク遮断へのリスク対策については、過去記事「京王18億円減収!ホテルシステム障害を防ぐBCP運用SOP4手順」のBCP(事業継続計画)設計基準を前提理解として参照してください。
3. 現場スタッフの心理的抵抗と「ロボット子守り」負荷
操作手順が複雑だったり、ロボットのスタック(通行障害による停止)が頻発したりすると、フロントや清掃スタッフがロボットの救出・手動復旧作業に追われる「ロボットの子守り状態」に陥り、現場の生産性がかえって低下する失敗事例が散見されます。
フィジカルAI統合プラットフォーム導入判断チェックリスト(Yes/No)
自社施設にフィジカルAIおよびマルチロボティクスプラットフォームを導入すべきか否かを判断するための基準です。以下の6項目をチェックしてください。
□ 【1】館内のWi-Fi環境は全客室フロアおよび共用部で死角なく通信可能か?
□ 【2】既存のエレベーター基板は外部システムとの信号連携(API連携)に対応または改修可能か?
□ 【3】客室数が100室以上、あるいは敷地面積が広く清掃・巡回スタッフの移動負荷が過大か?
□ 【4】すでに複数メーカーのロボット(清掃・配膳・警備等)の導入を計画・検討しているか?
□ 【5】館内の防犯カメラがクラウド録画やIP出力に対応しており、AI解析システムへ映像伝送できるか?
□ 【6】総務・エンジニアリング部門に、システムベンダーと連携して障害対応SOPを作成できる担当者がいるか?
判断基準:
・「Yes」が5項目以上:導入によるROI(投資対効果)の最大化が期待できます。
・「Yes」が3〜4項目:ネットワーク設備やエレベーター改修の見積もりを先行させ、段階導入を検討すべきです。
・「Yes」が2項目以下:まずは単体のホスピタリティテック導入や現場の業務整理を最優先すべきです。全社的なデジタル化の第一歩としては、「【2026年】ホテル人手不足の最終解!ホスピタリティテックで業務60%減」を深掘り記事としてご一読ください。
ホテルにおける「ロボット・フィジカルAI連携」運用の具体的4ステップSOP
フィジカルAIと統合プラットフォームを現場オペレーションに事故なく落とし込むための4ステップSOP(標準作業手順書)です。
Step 1:通信・設備APIの環境診断とマップテザリング
ロボットが自律走行するための2D/3D環境マップを作成します。館内の全エリアで電波強度(RSSI)を測定し、エレベーター乗降口や狭い廊下での通信途絶が起きないようアクセスポイントを増設します。同時にエレベーター制御機器との通信疎通テストを実施します。
Step 2:VLM(映像解析)の検知ロジックと検知エリアの設定
監視カメラが認識すべき「異常事態」のトリガー条件を定義します。(例:「ロビーフロアにおける液体のこぼれ」「宴会場前のゴミの放置」「夜間通行禁止エリアへの侵入」など)。誤検知を防ぐため、照度変化や通行人の影を除外するチューニングを実施します。
Step 3:タスク優先度・協調ルールの策定
異種ロボットが同じエリアでバッティングした場合の優先走行ルールをシステム設定します。原則として「客対応・案内ロボット > 清掃ロボット > 巡回警備ロボット」の優先順位を割り当て、通路の交差ポイントでの衝突回避アルゴリズムを検証します。
Step 4:スタック検知と現場人間の緊急介入SOPの構築
ロボットが障害物を回避できず一定時間停止(スタック)した場合、プラットフォームからフロントのインカムや専用アプリへ「位置情報と現場カメラ画像」を自動通知するエスカレーションフローを構築します。現場スタッフは5分以内に現場へ向かい、手動介入モードへ切り替える運用を徹底します。施設管理の技術的バックボーンを強固にする手法については、「ホテル人手不足を解消!総務人事が導く「ホテルエンジニアリング」4手順」を次に読むべき記事としてお役立てください。
執筆者の考察(FactとOpinionの分離)
客観的ファクト(Fact)
2026年現在、NTT西日本やアイリスオーヤマに代表される大手テクノロジー企業および機器メーカーが、VLM・LLM・VLAを活用した物理ロボットの統合管理技術を実証・商用化フェーズへ移行させています。単一機能ロボットの売り切り型モデルから、複数メーカーのロボット・設備をクラウド上で統合制御する「マルチロボティクスプラットフォーム」へのシフトが進行していることは動かしがたい事実です。
執筆者の意見・考察(Opinion)
筆者の知見に基づくと、今後3年間でホテルの施設管理における差別化要因は「何台ロボットを買ったか」から「いかにロボットと館内設備を思考停止させずに連動させられるか」にシフトします。ロボット導入で失敗するホテルの多くは、現場の泥臭い運用フロー(SOP)を整備せず、ITベンダー任せにするケースです。フィジカルAIが高度化しても、最終的な清掃品質の最終確認や機械トラブルのレスキューは現場の人間が担うことになります。システムを使いこなす「現場オペレーションの標準化」こそが、最終的なGOP(営業粗利益)の差となって表れると考えます。
よくある質問(FAQ)
Q1. 異なるメーカーの清掃ロボットと案内ロボットを一緒に連動させることは本当に可能ですか?
A1. 可能です。NTT西日本の「マルチロボティクスプラットフォーム」のような共通制御基盤を介することで、各メーカーの独自プロトコルを変換し、位置情報の共有やタスクの相互譲り合いが可能になります。
Q2. 既存の防犯カメラをそのままフィジカルAIのVLM解析に利用できますか?
A2. 解像度と映像出力形式によります。IPカメラであり、RTSP等の標準ストリーミング出力が可能な機器であれば、AI解析サーバーやクラウドへ映像を転送してそのまま利用できるケースが多いです。アナログカメラの場合はIP化エンコーダーや買い替えが必要です。
Q3. エレベーターが古くてもロボットのフロア間移動連携はできますか?
A3. エレベーターの制御盤に外部連携用の信号接点基板を追加するか、エレベーターメーカーのクラウド連携サービス(API)に加入する必要があります。完全なレトロフィット(後付け)が難しい旧式エレベーターの場合、基板交換等の改修工事費用を試算する必要があります。
Q4. ロボットがお客様や子供に接触して怪我をさせるリスクはありませんか?
A4. フィジカルAI搭載ロボットは、LiDAR(レーザーセンサー)と超音波センサー、カメラ映像解析を重複して使用するマルチセンサー体制をとっており、動体の急な飛び出しに対しても数センチ手前で緊急停止する安全機構を備えています。さらに運用面では、混雑時間帯の走行速度制限を設定します。
Q5. ネットワークが一時的に切断された場合、ロボットはどう動きますか?
A5. プラットフォームとの通信が切断された場合、ロボットは安全確保のためその場で自律停止するか、あらかじめメモリに記憶された「ホームステーション(充電器)への自律帰還行動」をとるよう安全設計されています。
Q6. 小規模なビジネスホテルでも統合プラットフォームを導入する価値はありますか?
A6. ワンフロアあたりの客室数が少なく、エレベーター移動の必要性が低い小規模施設の場合、統合プラットフォームの固定費が上回り投資対効果が得にくい場合があります。まずは単体の自動清掃ロボットや事前チェックインシステムの導入から検討することをお勧めします。
Q7. 導入費用はどれくらいで回収(ROI)できる見込みですか?
A7. 施設規模によりますが、100〜200室規模のホテルで夜間警備・巡回・パブリックスペース清掃の省人化を実現した場合、人件費削減効果により概ね2年半から4年程度で初期費用を回収する計画が標準的です。
Q8. フィジカルAIの解析精度は、照明が暗い夜間のロビーでも維持されますか?
A8. 暗所対応の赤外線カメラや高感度センサーとVLMを組み合わせることで、照度が低い夜間であっても異物検知や人物特定が可能です。ただし、完全な無灯火状態では精度が落ちるため、最低限の保安照明の確保が推奨されます。
コメント